Un lavoro sull’assegnazione dei compiti e sulla navigazione decentralizzata mostra perché il prossimo salto della robotica industriale passa dall’intelligenza collettiva delle flotte.
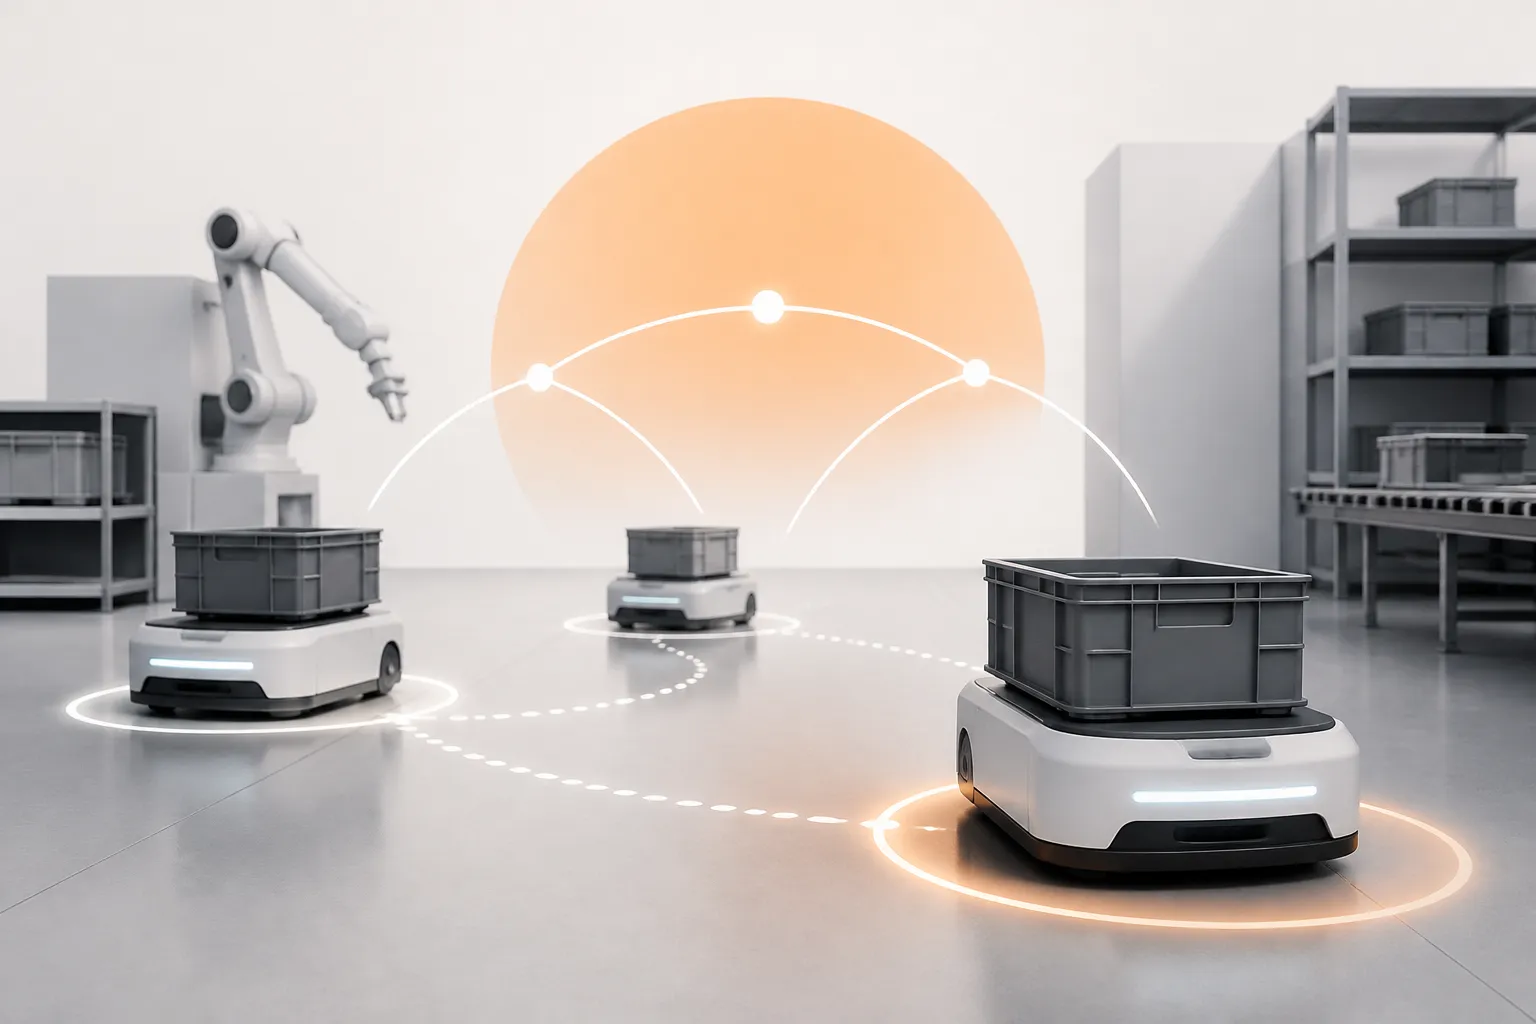
Il passaggio decisivo per una flotta robotica arriva quando gli agenti devono coordinarsi nello spazio fisico. Un lavoro condiviso su ROS Discourse affronta proprio questo punto: usare il reinforcement learning multi-agente decentralizzato per assegnare compiti e gestire la navigazione di più robot in un ambiente industriale, trasferendo sui sistemi reali quanto sviluppato in simulazione.
Il progetto, presentato con il titolo “Learning Multi-Agent Task Assignment and Navigation in the Factory: From Simulation to Real Robots”, mette insieme due problemi strettamente collegati. Il primo consiste nel decidere quale robot debba occuparsi di ciascun incarico. Il secondo riguarda il percorso da seguire, tenendo conto della presenza e delle azioni degli altri agenti. Affrontarli congiuntamente significa trattare la fabbrica come un sistema dinamico, dove ogni scelta modifica le condizioni operative dell’intera flotta.
È qui che il multi-agent reinforcement learning, spesso abbreviato in MARL, diventa interessante. Durante l’addestramento, più agenti imparano strategie attraverso l’interazione con l’ambiente e con gli altri componenti del sistema. In un’impostazione decentralizzata, ogni robot deve prendere decisioni operative senza dipendere continuamente da un unico controllore incaricato di calcolare ogni movimento. La coordinazione emerge quindi dall’insieme delle politiche apprese e dalle informazioni disponibili ai singoli agenti.
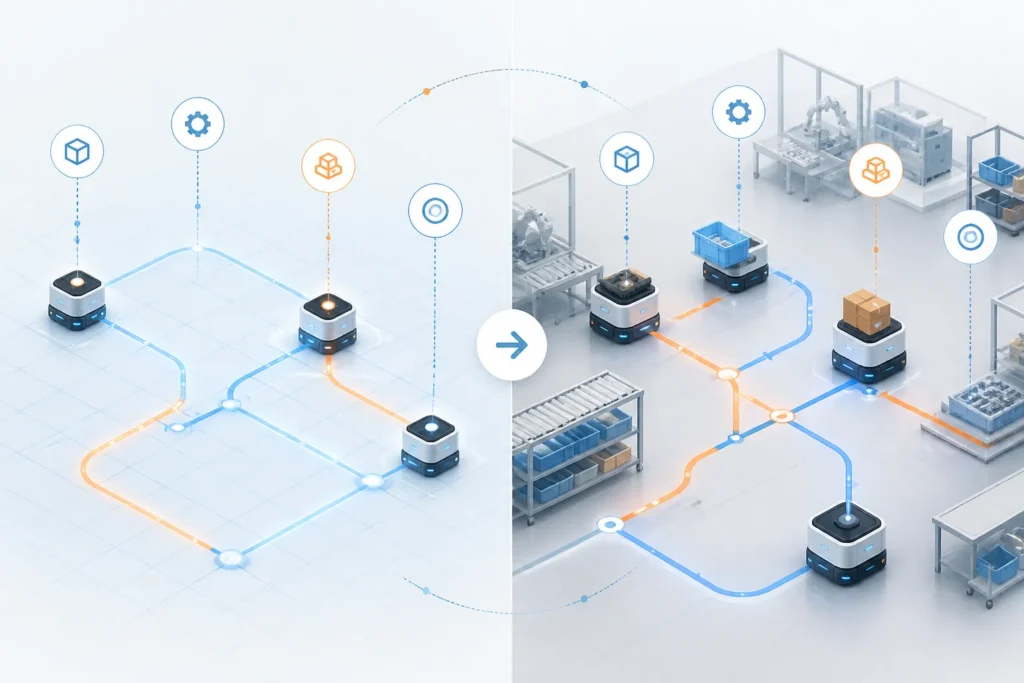
La simulazione rende possibile ripetere rapidamente scenari, modificare condizioni e accumulare esperienze senza impegnare una flotta fisica a ogni iterazione. Il banco di prova reale introduce però sensori, vincoli meccanici, comunicazioni e tempi di esecuzione concreti. Un comportamento convincente sullo schermo deve diventare una sequenza di decisioni compatibile con robot che occupano spazio, si muovono a velocità finite e condividono lo stesso ambiente.
Per questo la parte più significativa del lavoro è il trasferimento verso il deployment fisico, documentato anche attraverso video indicati dagli autori. Il valore editoriale della notizia sta nel superamento della classica dimostrazione confinata alla simulazione: l’obiettivo dichiarato riguarda una coordinazione osservabile tra macchine reali, applicata all’assegnazione dei compiti e alla navigazione in fabbrica.
La ricaduta pratica riguarda soprattutto la flessibilità. Una flotta capace di distribuire autonomamente gli incarichi può adattare il proprio comportamento quando cambiano le attività, le posizioni dei robot o lo stato dell’ambiente. Per le aziende, questo filone suggerisce sistemi logistici e produttivi meno legati a sequenze completamente rigide. Per gli sviluppatori, sposta l’attenzione dal controllo del singolo robot alla progettazione delle regole attraverso cui molti agenti imparano a convivere e collaborare.
Cambia anche il modo di valutare l’autonomia. Le prestazioni di una macchina isolata raccontano soltanto una parte della storia. In una flotta contano la qualità delle decisioni collettive, la distribuzione efficiente del lavoro e la capacità di evitare che le azioni di un agente ostacolino quelle degli altri. L’intelligenza utile diventa una proprietà del sistema, più che una semplice caratteristica del singolo dispositivo.
Questo approccio apre inoltre una prospettiva strategica sulla robotica industriale. Aumentare il numero di robot senza migliorare il coordinamento può produrre complessità gestionale. Il MARL prova a trasformare quella complessità in una capacità operativa: agenti che apprendono come spartirsi gli incarichi e muoversi nello stesso spazio, mantenendo un processo decisionale distribuito.
Restano essenziali la verifica sperimentale, la riproducibilità e il confronto con metodi di pianificazione tradizionali. Dal materiale disponibile non emergono dati sufficienti per stabilire quanto il sistema sia generalizzabile o quale vantaggio quantitativo offra in diversi contesti industriali. Il punto forte della ricerca è comunque chiaro: portare l’apprendimento multi-agente davanti al test che conta davvero, quello dei robot fisici.
Mentre una parte della robotica continua a inseguire dimostrazioni spettacolari del singolo automa, la coordinazione delle flotte lavora su un livello meno teatrale e potenzialmente molto concreto. Il futuro delle fabbriche autonome potrebbe dipendere dalla qualità con cui le macchine riescono a organizzarsi insieme. Questo lavoro indica una direzione precisa: dalla simulazione al reparto produttivo, con l’AI chiamata a governare relazioni e compiti oltre ai movimenti individuali.
Fonti