Le acrobazie conquistano i video, mentre la manipolazione degli oggetti quotidiani resta una delle frontiere decisive della robotica umanoide.
Un robot che esegue un backflip sembra arrivato direttamente dal futuro. Poi gli mettiamo davanti una maglietta spiegazzata e il futuro rallenta di colpo. Questo contrasto racconta bene lo stato attuale della robotica: i movimenti spettacolari hanno raggiunto livelli impressionanti, mentre molti gesti ordinari continuano a rappresentare un problema tecnico enorme.
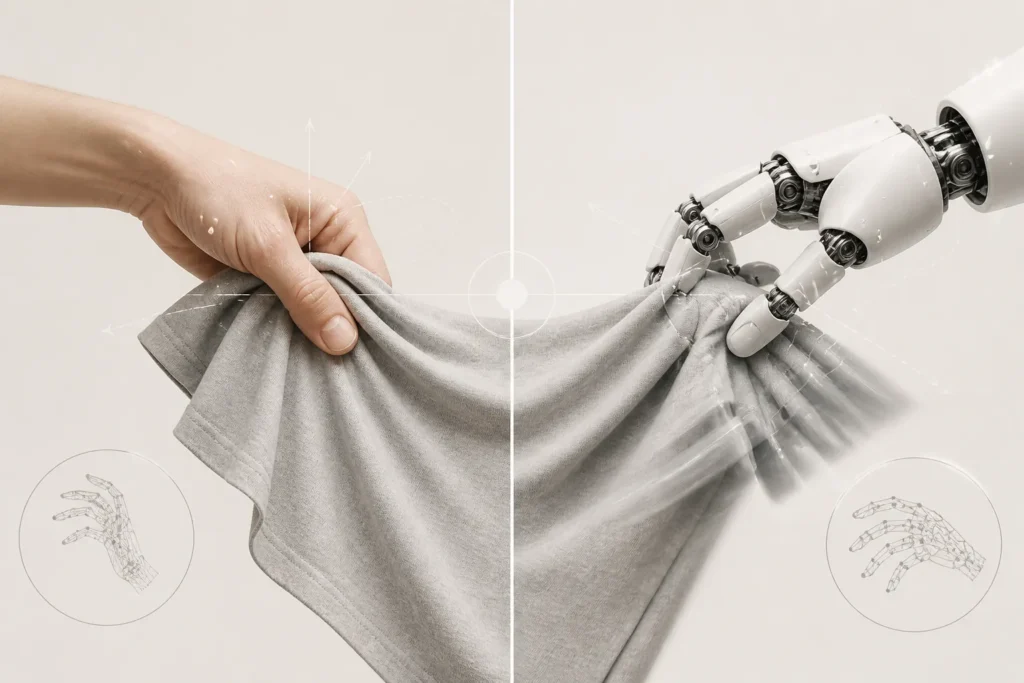
Il punto debole è spesso la mano. Camminare, correre o saltare richiede equilibrio, controllo e una meccanica sofisticata, ma può essere affrontato attraverso sequenze di movimento relativamente definite. Una maglietta cambia forma a ogni contatto, si piega in modi difficili da prevedere e può scivolare tra le dita. Il robot deve capire dove afferrarla, quanta forza applicare e come correggere l’azione mentre il tessuto si muove.
Per una persona tutto questo appare naturale perché vista, tatto e coordinazione lavorano insieme in tempo reale. Le dita percepiscono pressione, attrito e posizione dell’oggetto, mentre il cervello adatta continuamente il gesto. Trasferire questa capacità a una macchina significa combinare sensori, sistemi di visione, controllo motorio e AI in un unico processo rapido e affidabile.
Qui entra in gioco l’embodied intelligence, l’idea che l’intelligenza di un robot dipenda anche dal suo rapporto fisico con l’ambiente. Riconoscere una tazza in un’immagine è un compito diverso dal prenderla senza farla cadere. La manipolazione aggiunge contatto, peso, resistenza e conseguenze concrete. Ogni errore diventa immediatamente visibile nel mondo reale.
Gli oggetti rigidi offrono almeno una geometria relativamente stabile. Tessuti, cavi e materiali flessibili trasformano invece ogni azione in una piccola sfida di interpretazione. La loro forma dipende da come sono appoggiati, afferrati e spostati. Il robot deve quindi osservare gli effetti del proprio gesto e aggiornare il piano mentre lo sta eseguendo.
Questo spiega anche perché una dimostrazione acrobatica e un compito domestico vadano valutati con criteri differenti. Un backflip mostra qualità meccaniche e capacità di controllo notevoli. Piegare una maglietta misura adattabilità, precisione e comprensione della situazione. La seconda prova appare meno cinematografica, eppure è molto più vicina all’utilità quotidiana che ci aspettiamo da un robot generalista.
Per le aziende, il passaggio decisivo sarà proprio questo: trasformare prototipi capaci di impressionare in macchine capaci di manipolare oggetti diversi con continuità. Magazzini, laboratori, fabbriche e ambienti domestici sono pieni di variazioni difficili da anticipare. Un sistema utile deve affrontarle senza richiedere una preparazione minuziosa dello spazio o una programmazione dedicata per ogni singolo gesto.
La sfida riguarda sia l’hardware sia il software. Servono mani robuste e sensibili, attuatori precisi e sensori in grado di rilevare ciò che accade durante il contatto. Sul fronte dell’AI occorrono modelli capaci di collegare percezione e azione, imparando anche dalle correzioni. Il valore emerge dall’integrazione: una mano evoluta resta limitata senza un controllo adeguato, mentre un modello sofisticato può fare poco con dita prive di sensibilità e precisione.
Per sviluppatori e ricercatori, la manipolazione fine rappresenta quindi un banco di prova più interessante delle sole performance da palcoscenico. Spinge a costruire sistemi capaci di generalizzare, reagire agli imprevisti e operare in ambienti meno controllati. Ogni progresso in questa direzione avvicina i robot a compiti realmente trasferibili da un contesto all’altro.
Anche il pubblico dovrebbe imparare a leggere le dimostrazioni con uno sguardo diverso. L’acrobazia resta un risultato tecnico affascinante, ma la vera svolta potrebbe arrivare da un video molto meno spettacolare: una macchina che raccoglie un indumento, riconosce come è disposto e lo sistema con affidabilità. Quando quel gesto diventerà ordinario, la robotica umanoide avrà compiuto uno dei suoi salti più importanti.
Fonti